Humanoide Roboter: Sensorik und Steuerung für präzise Bewegungen
von Andreas Bergmeier - 2026-11-11Humanoide Roboter sollen künftig Aufgaben übernehmen, für die heute noch menschliche Hände benötigt werden. Dazu gehört nicht nur das Bewegen größerer Bauteile, sondern auch das Einsetzen kleiner Steckverbinder, das Führen von Kabeln oder das Bestücken von Maschinen.
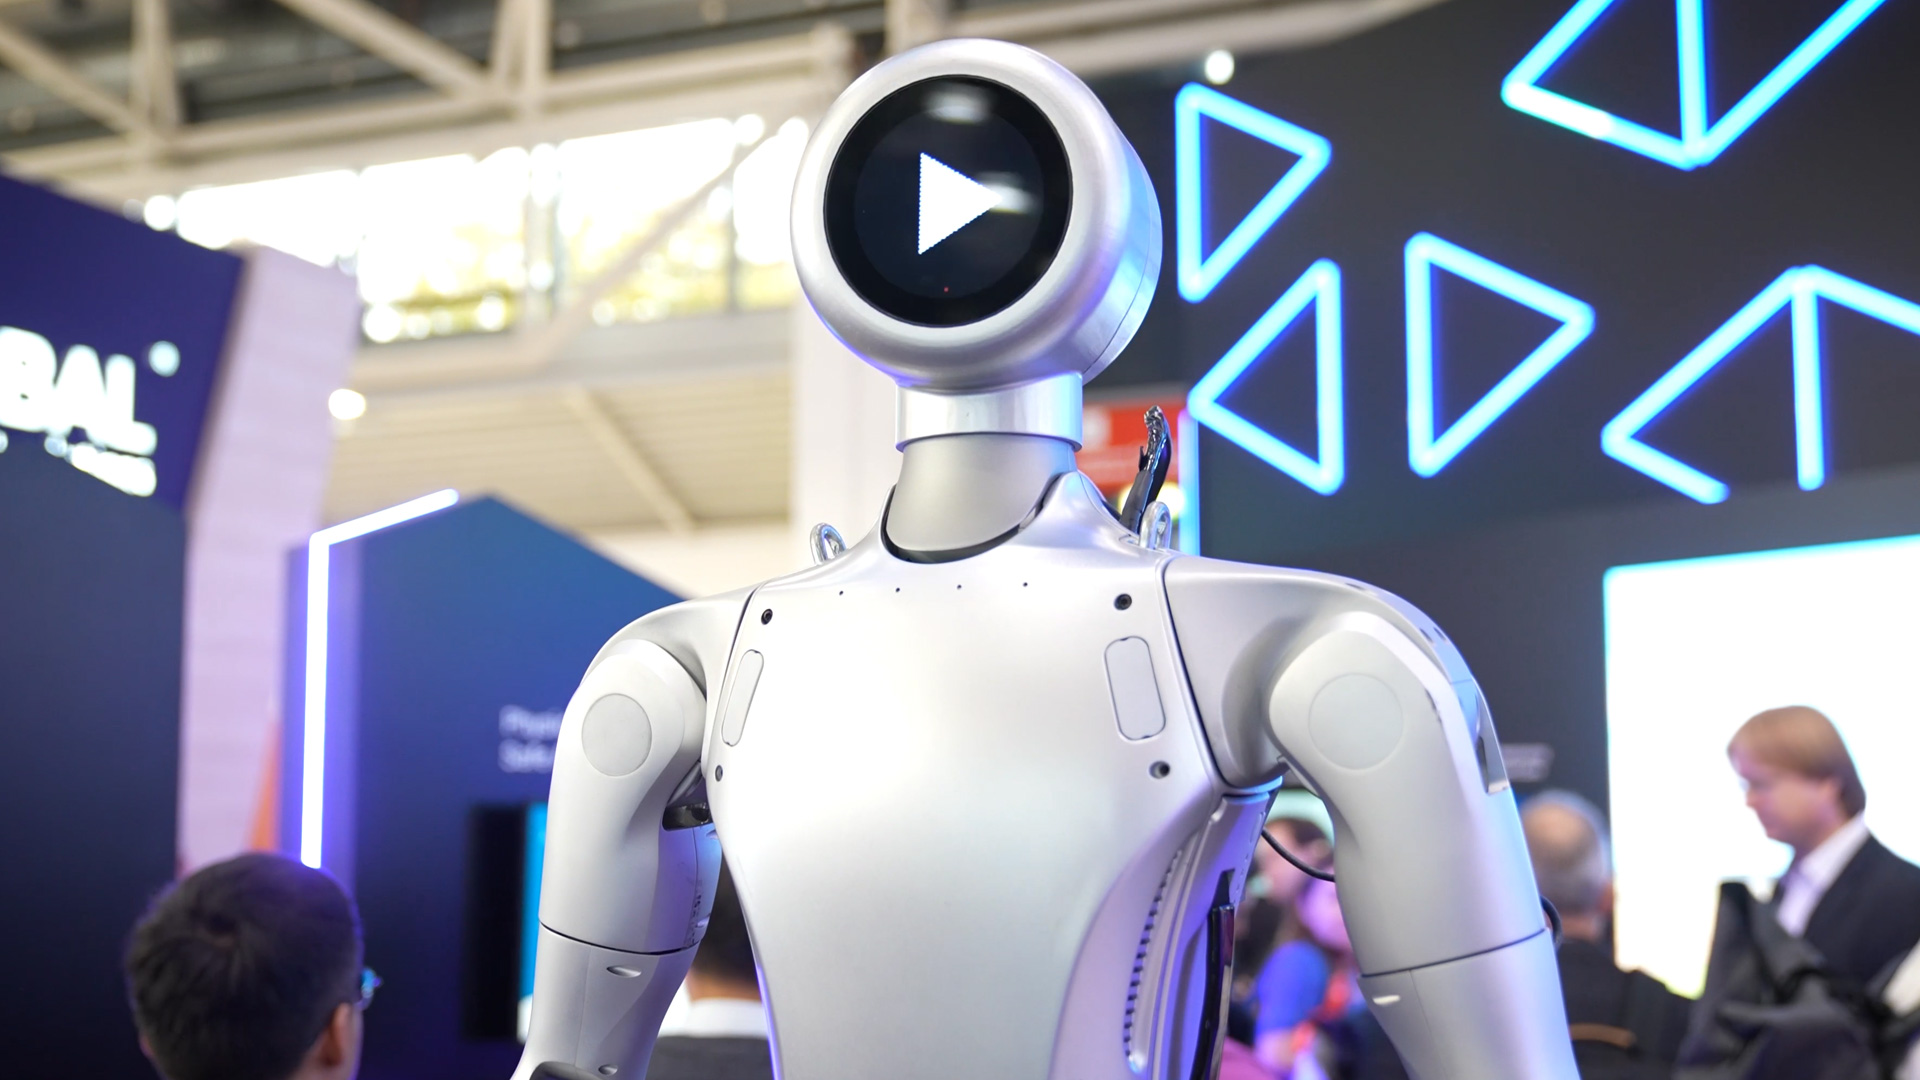
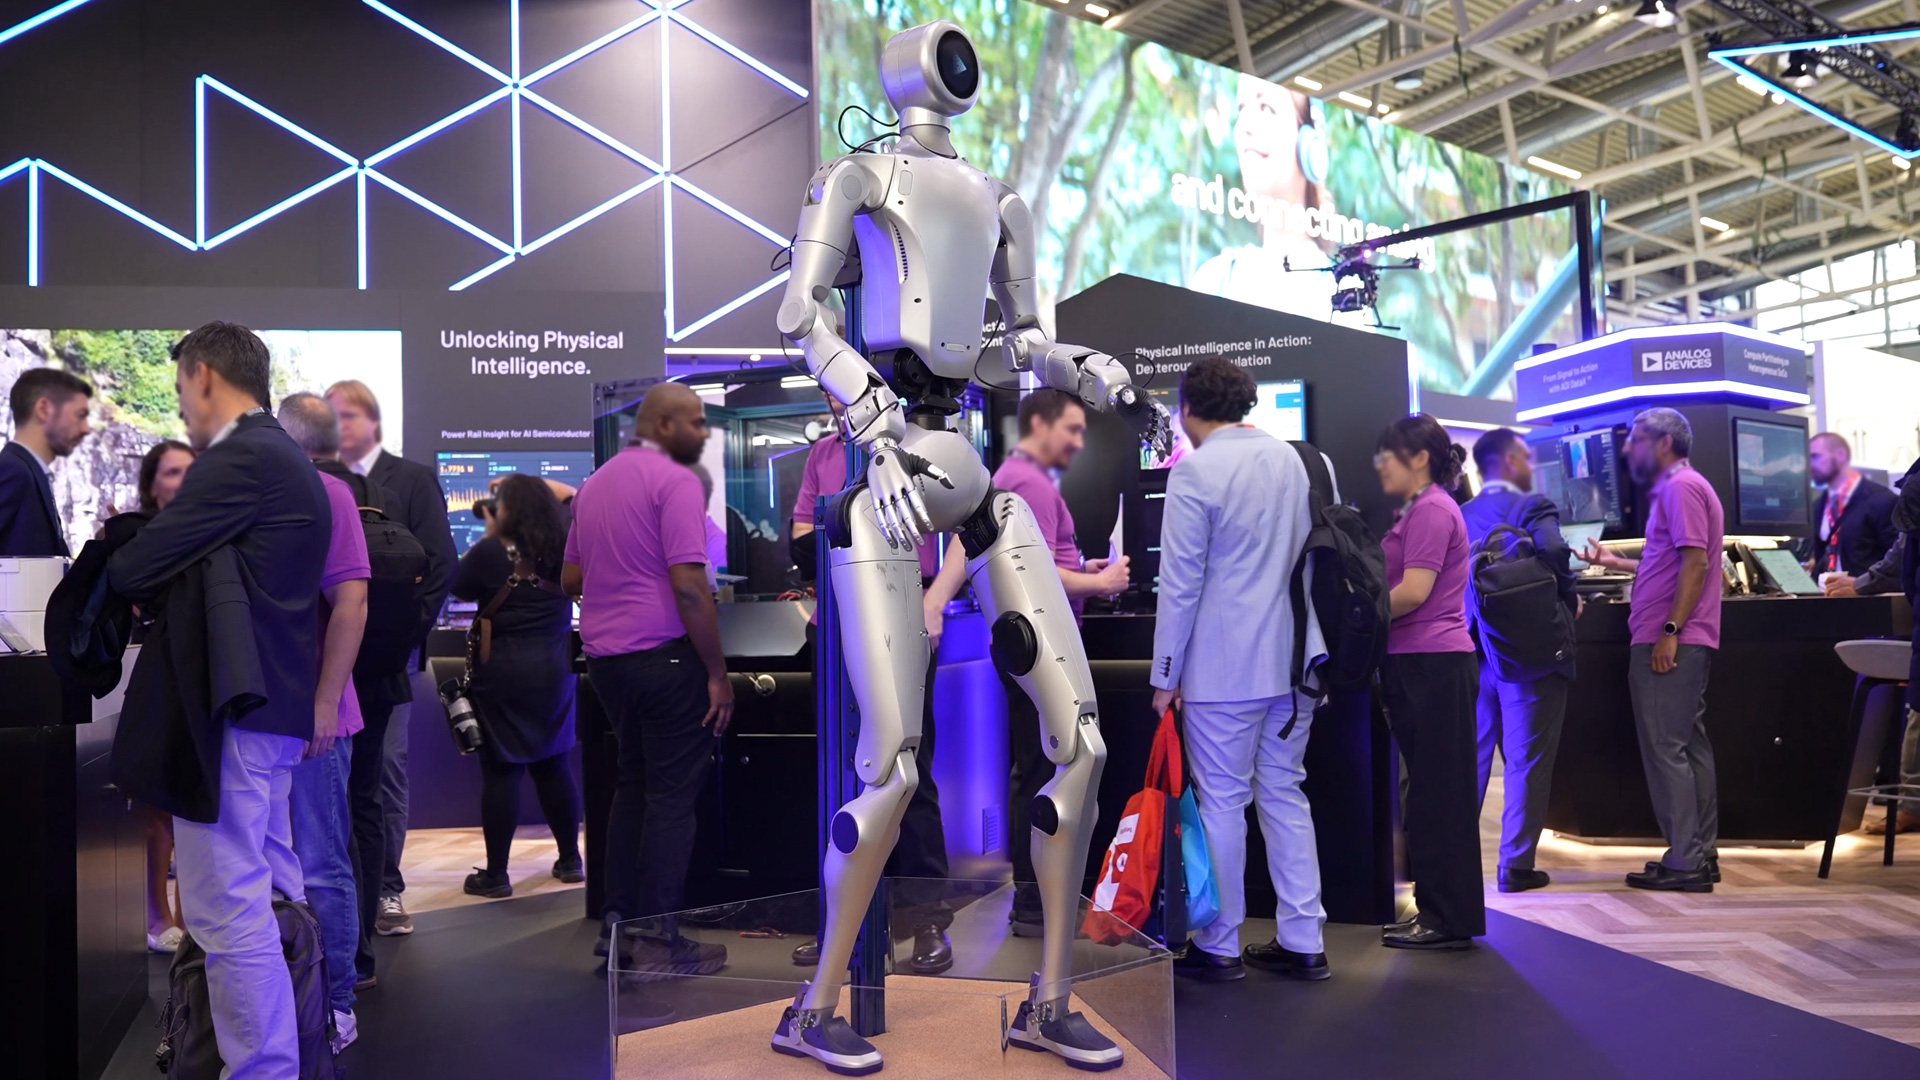
Solche Tätigkeiten stellen hohe Anforderungen an die Technik. Ein Roboter muss dazu nicht nur seine Umgebung erfassen und die Position seiner Gelenke kennen, sondern seine Bewegungen auch fortlaufend korrigieren. Im gleichen Zug müssen zahlreiche Sensoren, Antriebe und Recheneinheiten zuverlässig zusammenarbeiten. Wie komplex diese Anforderungen sind, zeigt Analog Devices anhand eines humanoiden Roboters, der mit eigener Halbleiter- und Sensortechnik ausgestattet wurde. Das Unternehmen demonstriert auf der electronica 2026 in München, welche Rolle Bewegungssteuerung, Datenkommunikation, Energieversorgung und dezentrale Intelligenz bei der Weiterentwicklung autonomer Roboter spielen.
Analog Devices verbindet Bewegungssteuerung mit GaN-Technologie
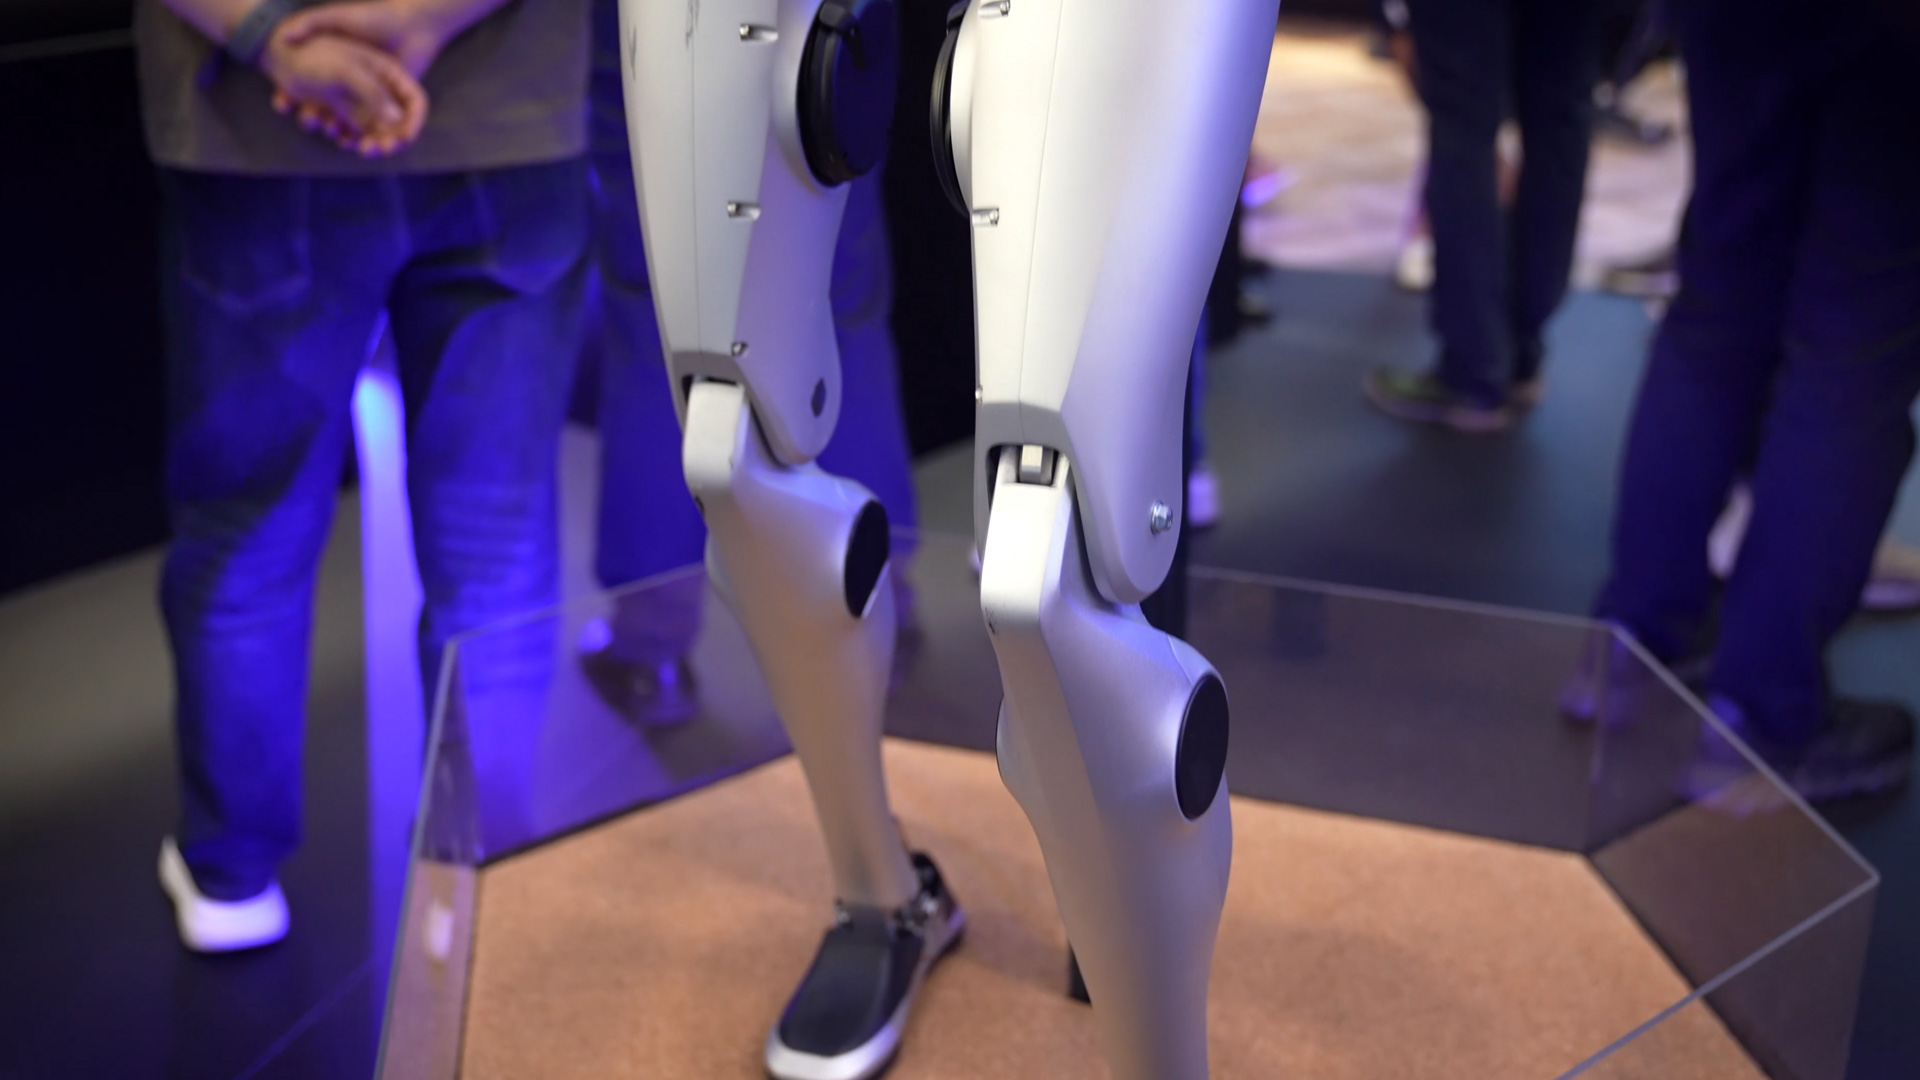
Eine der grundlegenden Aufgaben humanoider Roboter ist die koordinierte Bewegung ihrer Gelenke. Schultern, Ellenbogen und Hüften müssen präzise angesteuert werden, damit Bewegungsabläufe flüssig und kontrolliert erfolgen. Analog Devices setzt dafür auf Motorsteuerungstechnologien, die unter anderem die Integration von Galliumnitrid-Leistungselektronik (GaN) unterstützen. Damit lassen sich effizientere elektrische Antriebe realisieren. Eine weitere Besonderheit ist die sogenannte Multi-Turn-Positionserfassung. Sie ermöglicht es, die Position eines Antriebs auch dann zu bestimmen, wenn die Stromversorgung unterbrochen wurde. Sehr spannend ist in diesem Zusammenhang: Die Technologie benötigt für die Speicherung der Positionsinformation keine elektrische Energie. Bei dem gezeigten humanoiden Roboter wird dieses Verfahren in den Linearaktuatoren eingesetzt. Nach dem Wiedereinschalten stehen die Positionsinformationen weiterhin zur Verfügung, sodass keine erneute manuelle Referenzierung erforderlich ist. Gerade bei Robotern mit zahlreichen beweglichen Gelenken kann dies die Inbetriebnahme und den Betrieb erheblich vereinfachen.
Single-Pair-Ethernet verbindet Sensoren und Steuerungen
Ein humanoider Roboter besteht aus einer Vielzahl miteinander verbundener Komponenten. Sensoren erfassen Bewegungen, die aktuelle Position und die Umgebung. Diese Informationen müssen an die zuständigen Steuerungen und übergeordnete Recheneinheiten übertragen werden. Parallel erhalten die Antriebe laufend neue Vorgaben. Für die Datenkommunikation setzt Analog Devices unter anderem auf Single-Pair-Ethernet. Die Technologie ermöglicht Ethernet-Verbindungen über nur ein Adernpaar. Gegenüber aufwendigeren Verkabelungen lassen sich damit kleinere und leichtere Leitungen verwenden. Das ist insbesondere bei humanoiden Robotern von Bedeutung. Kabel müssen durch bewegliche Gelenke geführt werden und dürfen deren Beweglichkeit möglichst wenig beeinträchtigen. Eine kompakte und flexible Verkabelung erleichtert deshalb die Integration der Elektronik in Arme, Beine und andere bewegliche Baugruppen. Für die räumliche Wahrnehmung nutzt das Unternehmen außerdem Time-of-Flight-Technologie. Dabei wird die Entfernung zu Objekten anhand der Laufzeit von Lichtsignalen bestimmt. Die gewonnenen Tiefeninformationen helfen dem Roboter, seine Umgebung dreidimensional zu erfassen und Bewegungen entsprechend anzupassen.
Batteriemanagement mit 48 Volt und wechselbaren Akkus
Neben der Bewegungssteuerung ist die Energieversorgung eine wesentliche Voraussetzung für den praktischen Einsatz humanoider Roboter. Die Systeme benötigen elektrische Energie für ihre Antriebe, Sensoren und Recheneinheiten. Gleichzeitig sollen die Akkus möglichst wenig Gewicht beanspruchen. Analog Devices überträgt hierfür Erfahrungen aus dem Batteriemanagement von Elektrofahrzeugen auf die Robotik. Das Unternehmen hat eine Lösung für 48-Volt-Batteriesysteme entwickelt, die speziell für humanoide Anwendungen vorgesehen ist. Eine interessante Funktion ist die Unterstützung des sogenannten Hot Swapping. Dabei können Akkupacks gewechselt werden, ohne das gesamte System zuvor vollständig herunterfahren zu müssen. Nach Darstellung des Unternehmens könnte ein entsprechend ausgestatteter humanoider Roboter sogar seine eigenen Batteriepacks austauschen. Für industrielle Anwendungen wäre das ein Vorteil, weil sich Betriebsunterbrechungen durch das Laden der Akkus reduzieren ließen. Voraussetzung ist allerdings, dass die mechanische Konstruktion und das Energiemanagement des Roboters einen solchen Wechsel unterstützen.
Roboterhände mit 24 Freiheitsgraden für präzise Montagearbeiten
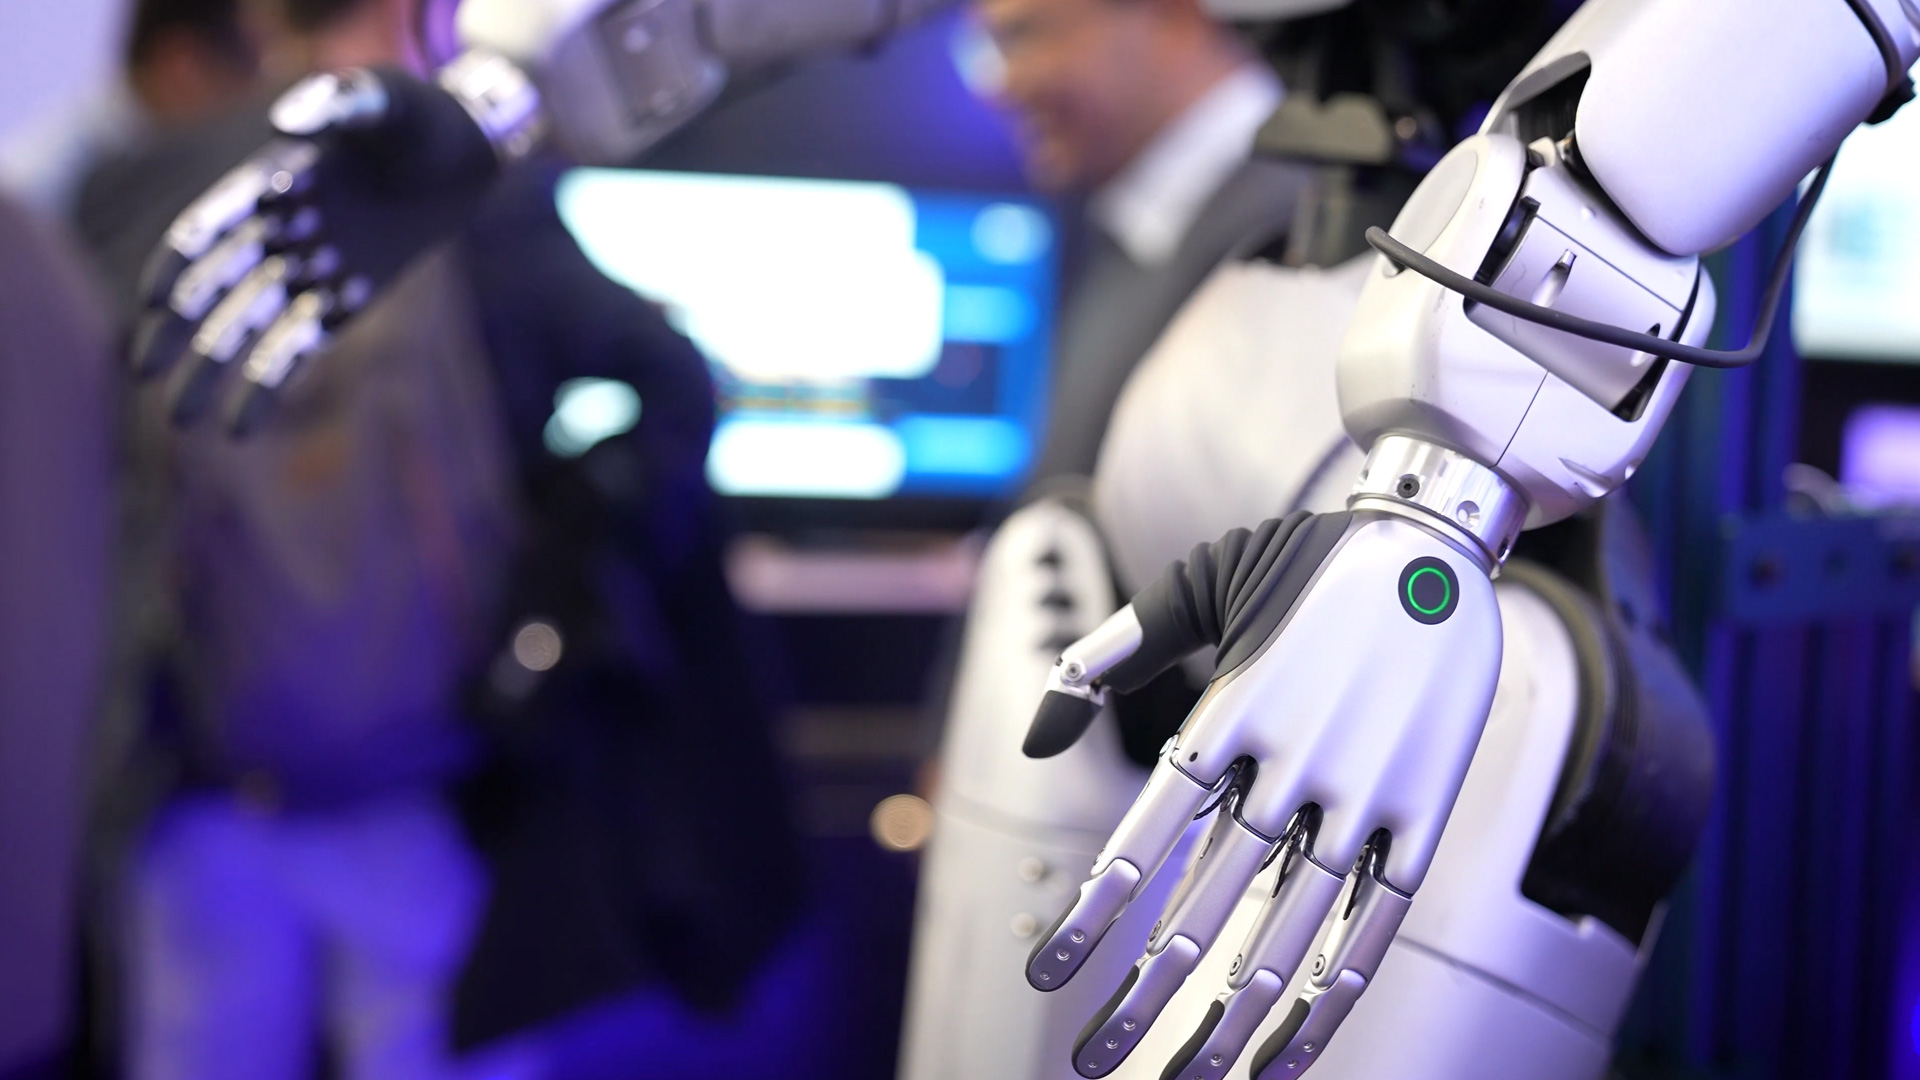
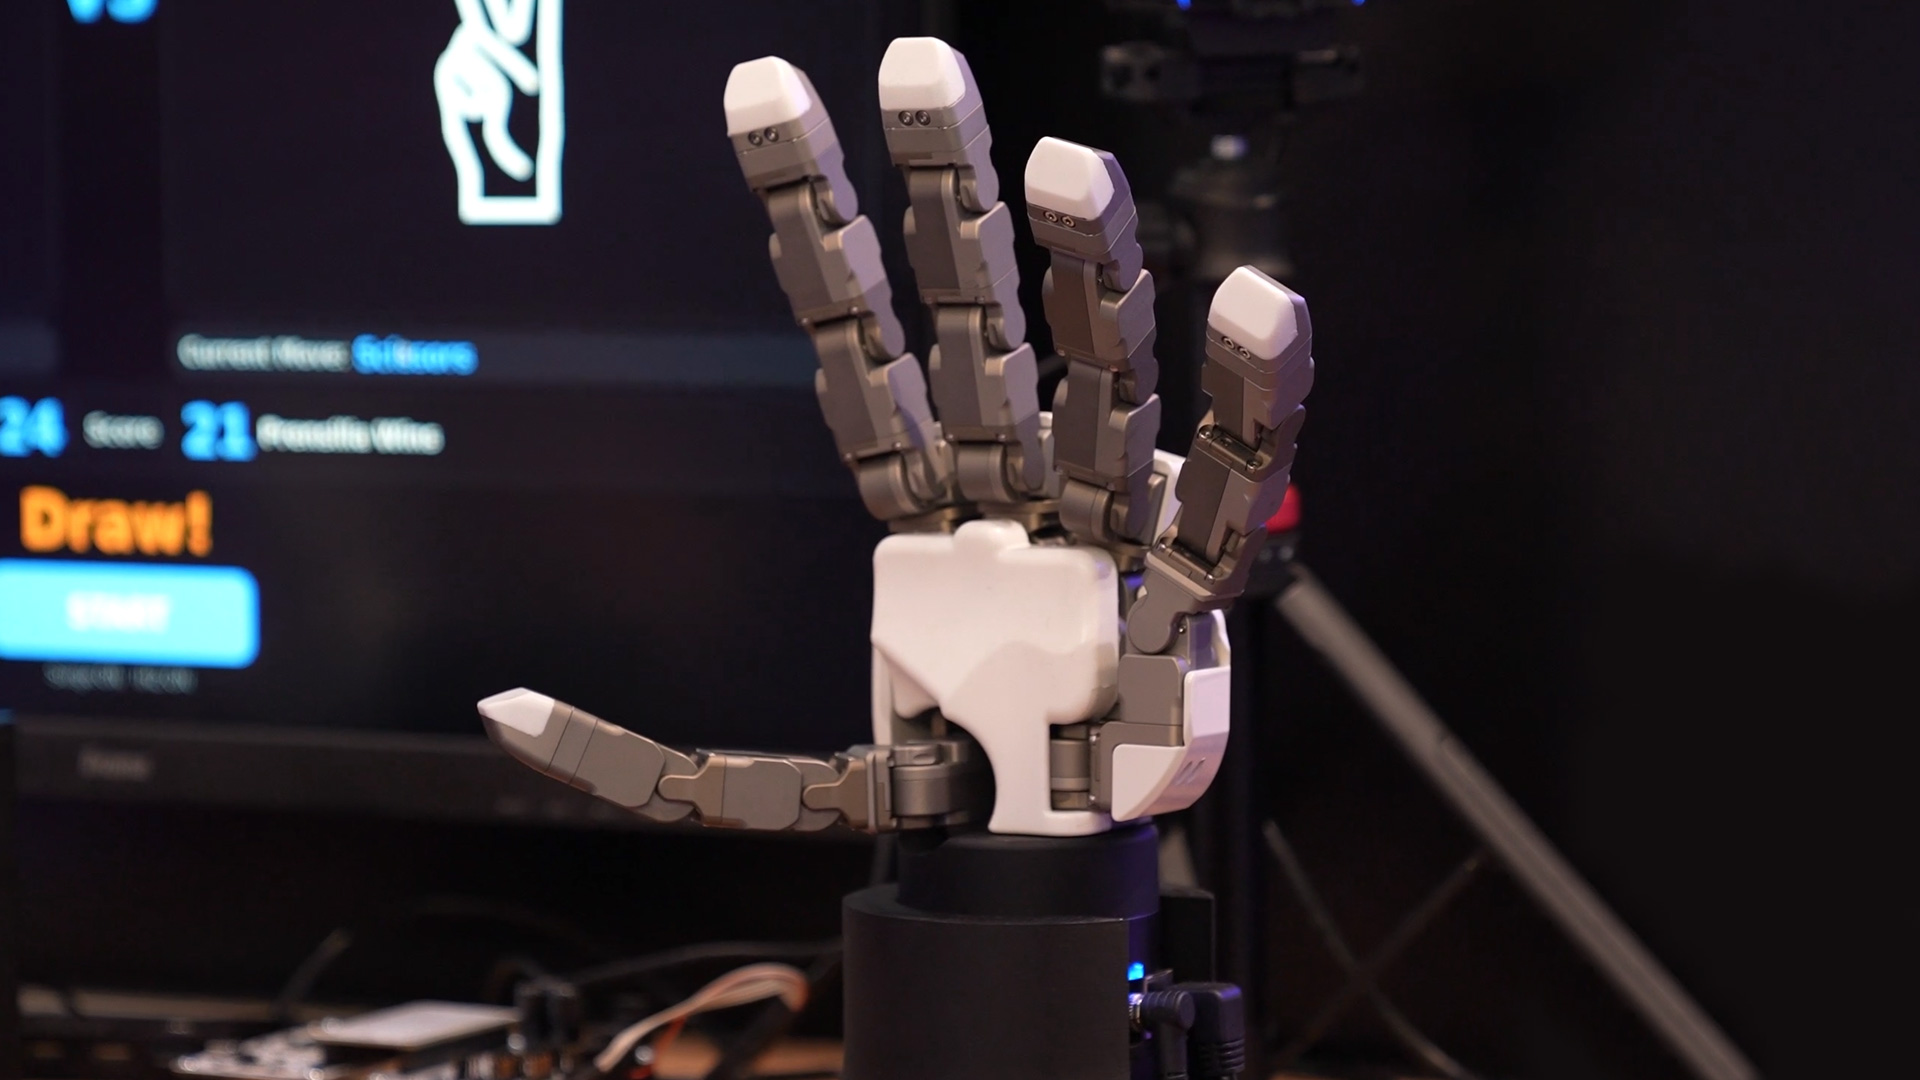
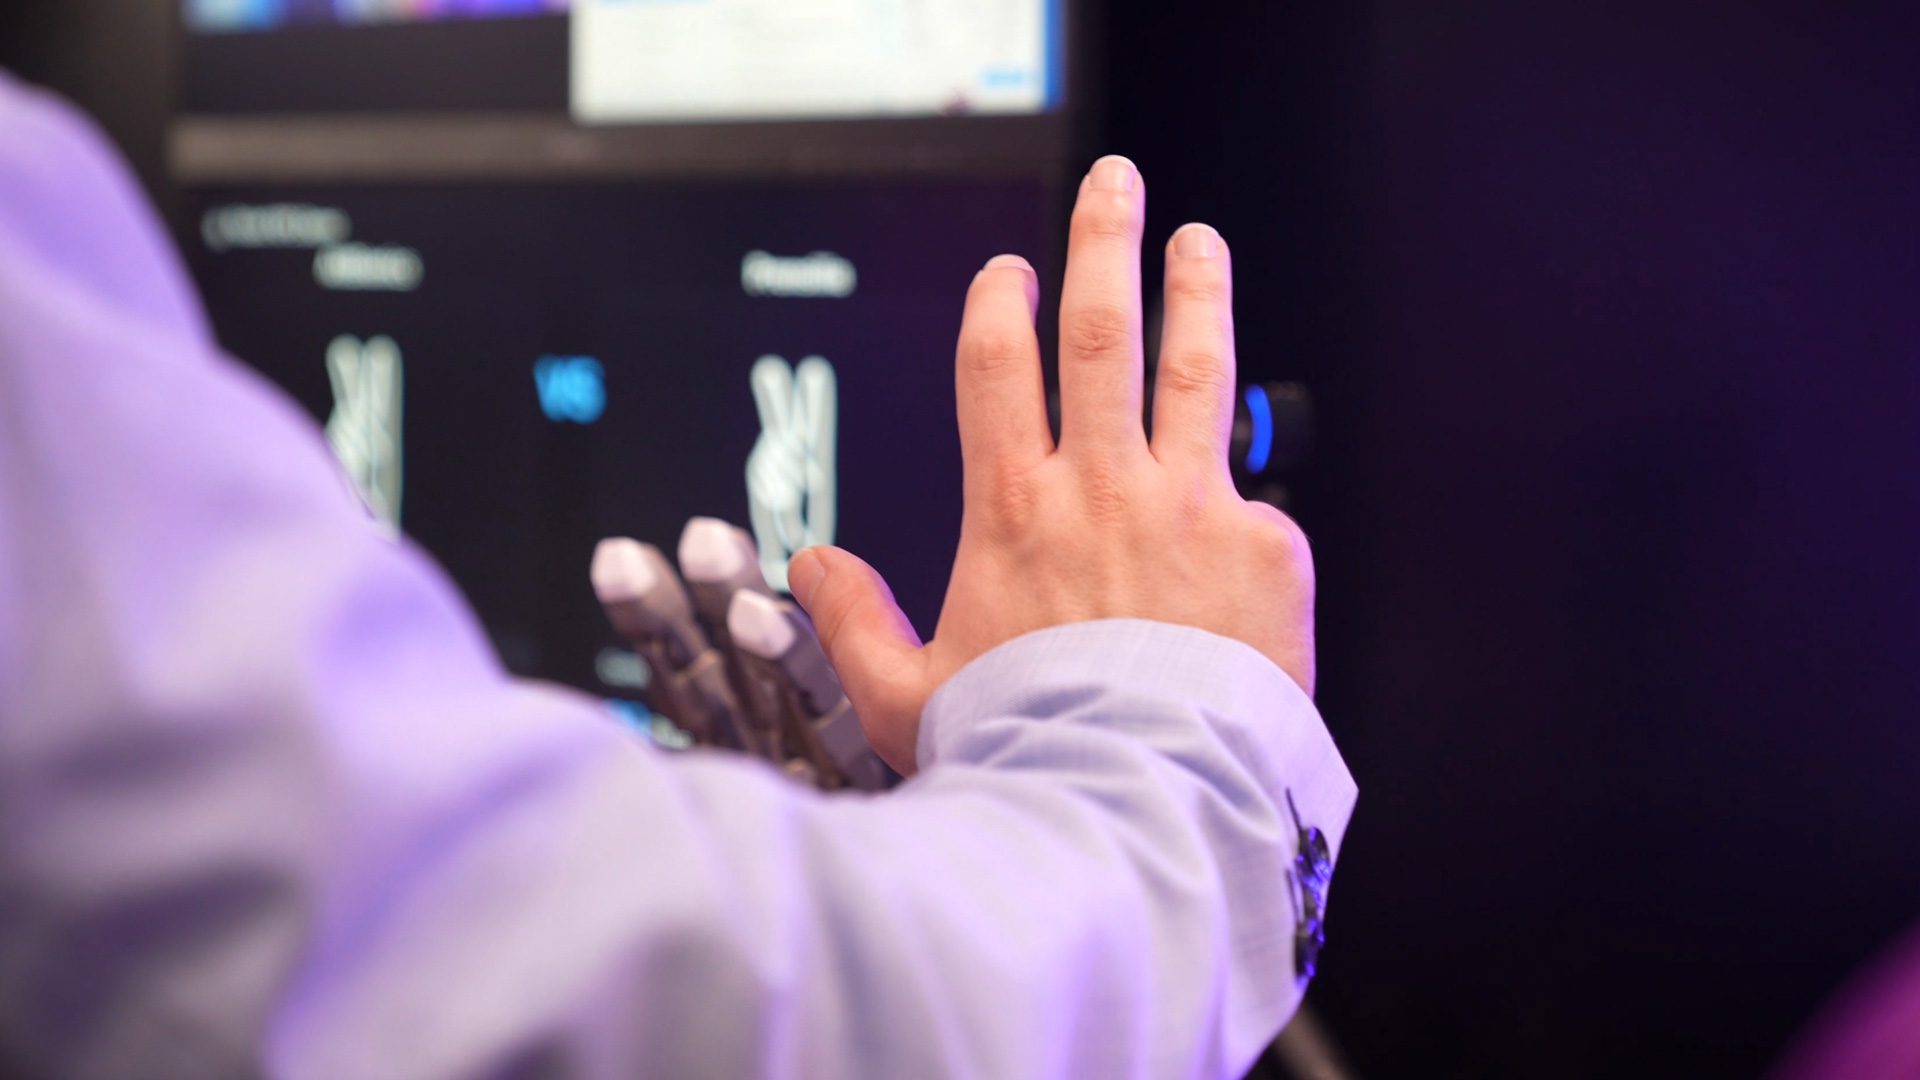
Besonders anspruchsvoll ist die Entwicklung robotischer Hände. Während größere Gelenke vor allem Bewegungen und Lasten kontrollieren müssen, erfordert das Greifen kleiner Gegenstände eine wesentlich feinere Abstimmung. Eine menschenähnliche Hand kann etwa 24 Freiheitsgrade besitzen. Um diese Beweglichkeit technisch nachzubilden, müssen zahlreiche kleine Antriebe und Sensoren auf engem Raum untergebracht werden. Analog Devices zeigt hierfür eine separate Demonstration. Im Mittelpunkt stehen kompakte Motorsteuerungen, die sich unmittelbar in die Finger integrieren lassen, sowie eine effiziente Energieversorgung. Hinzu kommen Sensoren, mit denen sich Berührungen erfassen lassen. Ein solcher Tastsinn ist notwendig, damit ein Roboter nicht ausschließlich anhand optischer Informationen arbeitet, sondern auch den Kontakt zu einem Gegenstand berücksichtigen kann. Mit der Übernahme von Alif erweitert Analog Devices nach eigenen Angaben außerdem seine Möglichkeiten zur Integration von Intelligenz direkt in die Endgeräte. Die Verarbeitung von Sensordaten kann damit näher am Ort ihrer Entstehung erfolgen, statt sämtliche Informationen zunächst an eine zentrale Recheneinheit übertragen zu müssen. Die Entwicklung beschränkt sich nicht auf menschenähnliche Hände. Dieselben Technologien können auch in klassischen industriellen Greifern eingesetzt werden. Entscheidend ist die Fähigkeit, kleine Gegenstände präzise zu manipulieren und die aufgebrachte Kraft anhand geeigneter Sensordaten zu kontrollieren.
Humanoide Roboter sollen zunächst in Fabriken arbeiten
Als erstes größeres Einsatzgebiet humanoider Roboter sieht Analog Devices die industrielle Produktion. Besonders in der Automobilindustrie und der Logistik werden entsprechende Systeme bereits für unterschiedliche Aufgaben erprobt und eingesetzt. Dazu gehören das Scannen und Handhaben von Paketen, der Umgang mit Transportbehältern sowie das Beladen von Maschinen. Die Entwicklung erfolgt dabei schrittweise. Ein Roboter lernt zunächst eine begrenzte Aufgabe, beispielsweise das Öffnen und Schließen einer Maschinentür. Anschließend kann eine weitere Tätigkeit hinzukommen, etwa das Einlegen eines Werkstücks. Werden diese Fähigkeiten miteinander kombiniert, entsteht ein vollständiger Arbeitsablauf. Langfristig sollen humanoide Roboter auch anspruchsvollere Montagearbeiten übernehmen. Das Einsetzen von Steckverbindern oder das Führen von Kabeln verlangt jedoch eine wesentlich höhere Präzision als einfache Transportaufgaben. Hierfür müssen Bewegungssteuerung, optische Wahrnehmung und Tastsensorik eng zusammenarbeiten. Analog Devices erwartet, dass humanoide Roboter innerhalb der kommenden fünf Jahre in Fabriken deutlich häufiger anzutreffen sein werden. Der Einsatz in Privathaushalten dürfte dagegen noch länger auf sich warten lassen.
Echtzeitregelung als Grundlage autonomer Robotik
Technisch betrachtet ist ein humanoider Roboter ein komplexes Netzwerk miteinander verbundener Regelkreise. Sensoren erfassen fortlaufend den aktuellen Zustand, Steuerungen berechnen die erforderlichen Bewegungen und Antriebe setzen diese um. Die Ergebnisse werden erneut gemessen und für die nächsten Entscheidungen verwendet. Diese Prozesse müssen in Echtzeit aufeinander abgestimmt sein. Besonders anspruchsvoll wird das, wenn sich der Roboter in einer Umgebung bewegt, in der gleichzeitig Menschen arbeiten. Schon kleine Verzögerungen oder ungenaue Sensordaten können sich auf mehrere Bewegungsabläufe auswirken. Analog Devices bezeichnet die Verbindung aus physikalischer Wahrnehmung, Bewegungssteuerung und lokaler Datenverarbeitung als „Physical Intelligence“. Dabei geht es darum, Robotern nicht nur vorgegebene Bewegungsabläufe zu ermöglichen, sondern ihre Reaktionen zunehmend an die tatsächlichen Bedingungen ihrer Umgebung anzupassen. Eine wichtige Voraussetzung dafür sind umfangreiche Datensätze aus der physischen Welt. Besonders Informationen über Berührungen und die Manipulation unterschiedlicher Gegenstände sollen helfen, neue Fähigkeiten zu entwickeln. Je mehr solcher Aufgaben ein Roboter beherrscht und miteinander kombinieren kann, desto vielseitiger lässt er sich einsetzen. Die Entwicklung humanoider Robotik hängt damit nicht allein von leistungsfähiger künstlicher Intelligenz ab. Ebenso entscheidend sind präzise Sensoren, effiziente Antriebe und eine Datenkommunikation, die zahlreiche Regelkreise zuverlässig miteinander verbindet.
Messe-Berichterstattung bundesweit - Messewissen, Termine & Veranstaltungen


